Chalmers visar hur självkörande elbilar kan samordnas
Carl Undéhn
28 okt 2026
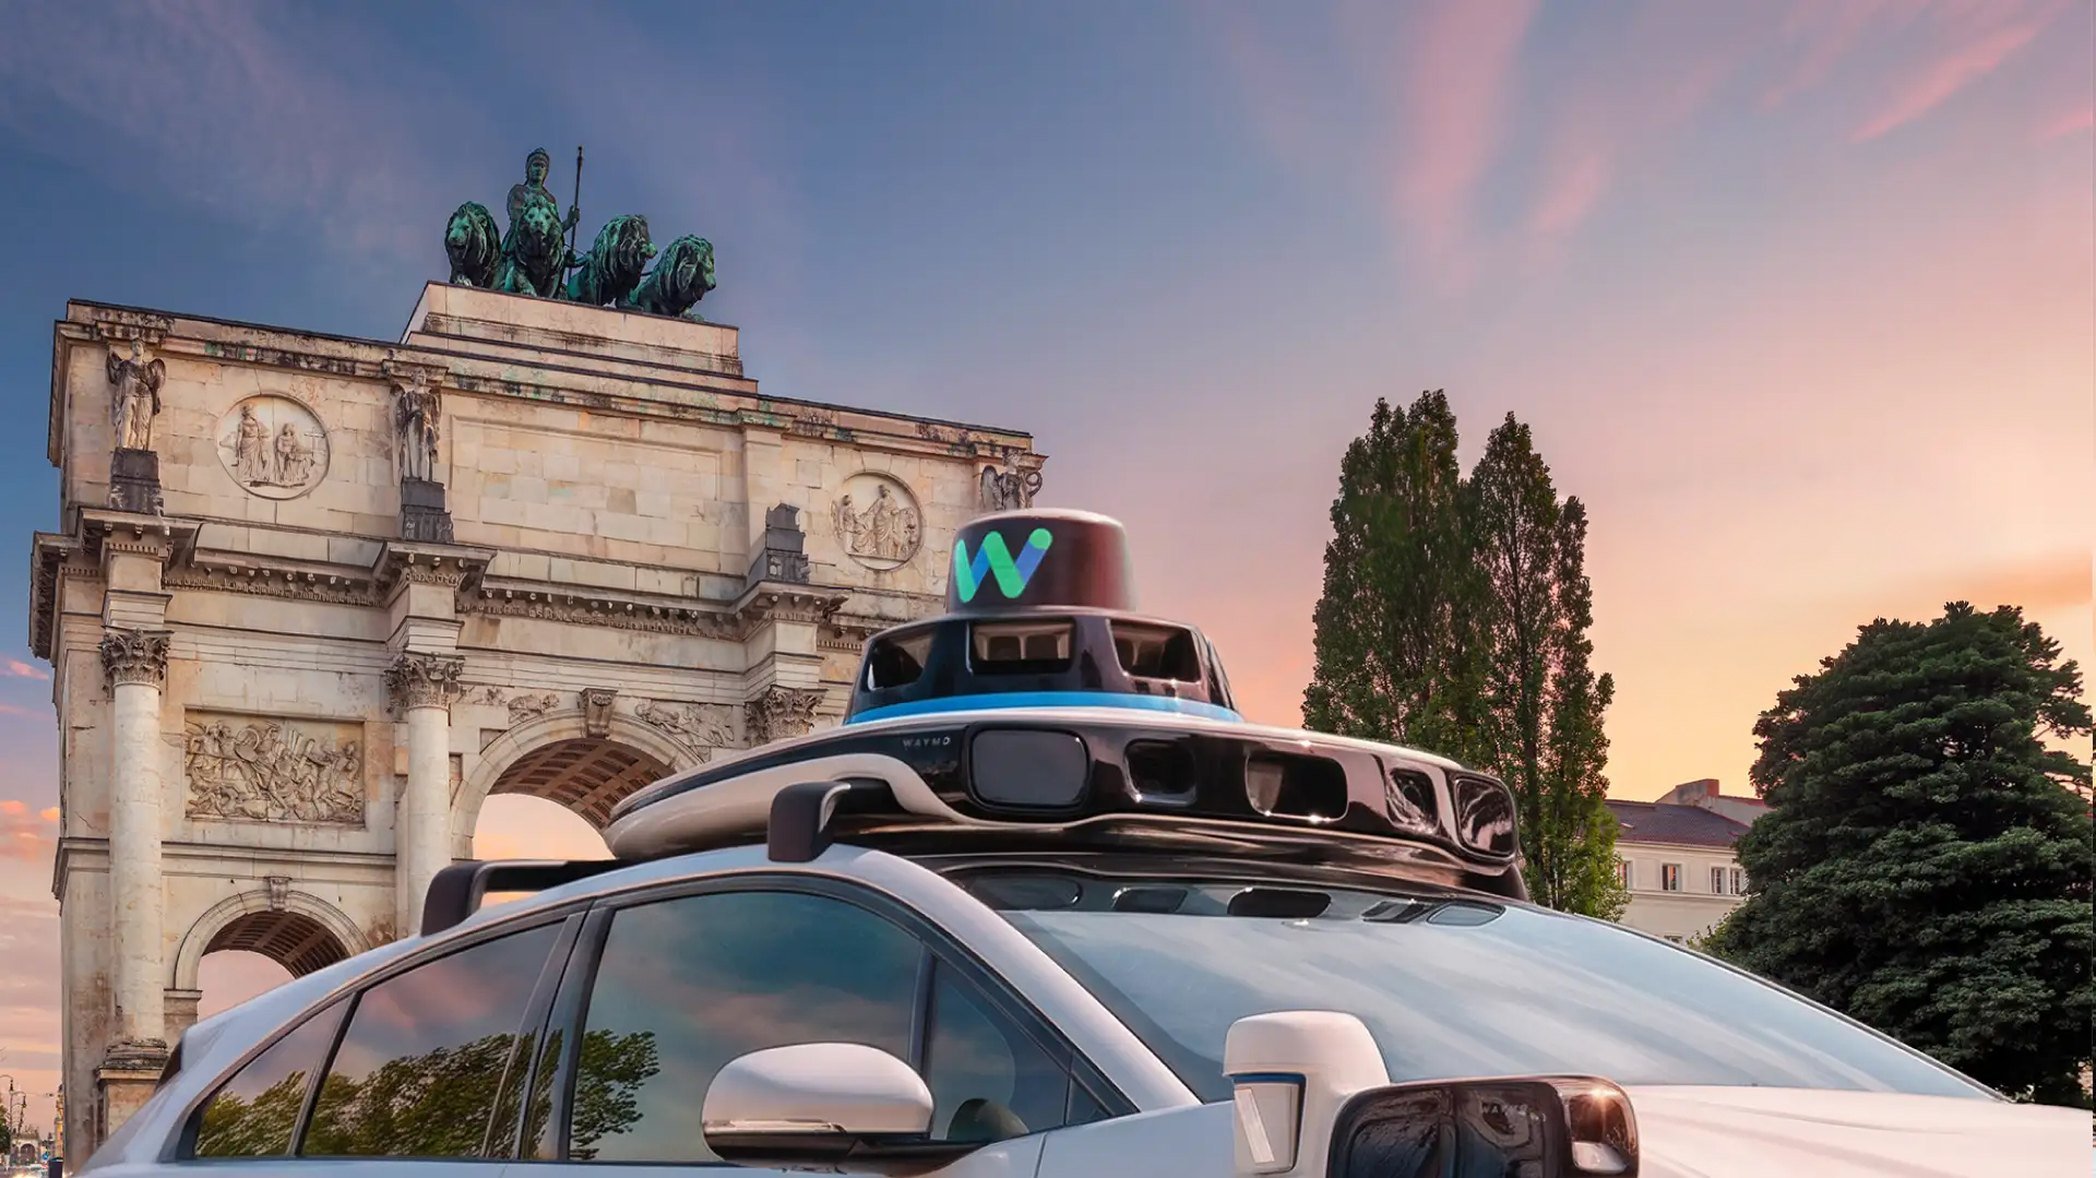
Tesla satsar stenhårt på självkörande fordon och har lanserat sin självkörande bil Cybercab. De första exemplaren har börjat rulla i Texas och genom att använda billigare teknik baserad enbart på kameror vill Tesla utmana Waymo, som idag har självkörande taxibilar i flera amerikanska städer. När vi kan få se något sådant även på svenska vägar […]
Tesla satsar stenhårt på självkörande fordon och har lanserat sin självkörande bil Cybercab. De första exemplaren har börjat rulla i Texas och genom att använda billigare teknik baserad enbart på kameror vill Tesla utmana Waymo, som idag har självkörande taxibilar i flera amerikanska städer.
När vi kan få se något sådant även på svenska vägar är oklart. Men forskare vid Chalmers tekniska högskola har nu tillsammans med Volvo Cars tittat närmre på hur en stor flotta av självkörande eldrivna taxibilar kan samordnas. Att få tusentals förarlösa bilar att samarbeta effektivt är en komplicerad uppgift. Men med hjälp av bland annat artificiell intelligens ska fordonen kunna anpassa sig till förändringar i efterfrågan, trafik och tillgången till laddplatser.
Grundläggande för att tjänsten är så klart att bilarna hittar fram till passagerarna och målet dit de vill resa. För att det ska fungera rent praktiskt måste fordonen också befinna sig på rätt plats vid rätt tidpunkt och se till att det finns tillräckligt med energi i batterierna. En del av forskningen fokuserar därför på hur körning och laddning kan samordnas. Det kan också få betydelse för hur framtidens självkörande elbilar konstrueras. Med en tillräckligt effektiv planering behöver fordonen inte ha stora batterier för att klara hela en hel dags körningar.
– Med rätt styrning kan bilarna klara sig med mindre batterier eftersom de kan ladda under dagen. Ett mindre batteri gör bilen lättare och mer energieffektiv, vilket i sin tur minskar elförbrukningen, säger Sten Elling, doktorand vid Chalmers tekniska högskola.
En annan utmaning är att resmönstren förändras under dagen. På morgonen vill många kanske åka in mot stadskärnan, medan resorna senare går åt motsatt håll. För att undvika långa väntetider behöver bilarna därför kunna förflytta sig till områden där efterfrågan väntas öka. Genom att använda historiska data från taxiresor i San Francisco och Chicago ska systemet kunna placera fordon där de sannolikt kommer att behövas. Enligt Chalmers kan metoden ge minst 95 procents sannolikhet att tillräckligt många bilar finns på rätt plats vid rätt tidpunkt.
En viktig del är också att kunna avgöra vilken ledig bil som ska hämta upp en passagerare som beställt en reds. Ju fler fordon och passagerare som ingår i systemet, desto mer komplicerade blir beräkningarna. Med hjälp av så kallad djup förstärkningsinlärning och grafneurala nätverk har de tränat ett system på miljontals simulerade resor. Målet är att hitta effektiva lösningar utan att beräkningarna tar för lång tid.
– Traditionella optimeringsmetoder kan bli väldigt långsamma när systemen blir stora. Med maskininlärning kan vi hitta bra lösningar på under en sekund, säger Sten Elling.
Forskarna pekar på att det handlar om simulering och något som inte har vägts in är hur stor flottor av självkörande bilar påverkar trafikflödet i en stad. Men matematik och AI kan bidra till att göra flottorna mer effektiva. Som nästa steg ser forskarna en möjlighet att också titta på hur de många självkörande taxibilarna kan bidra till att stabilisera elsystemet genom Vehicle to Grid, V2G.